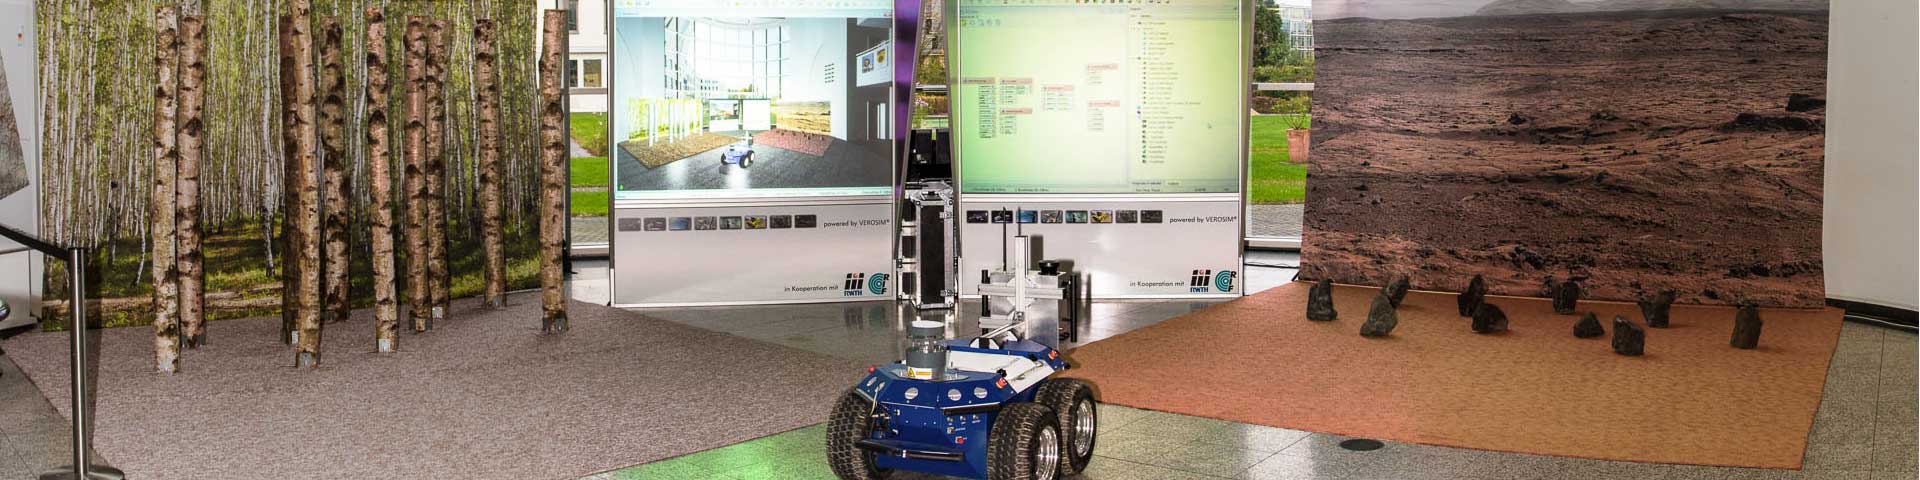
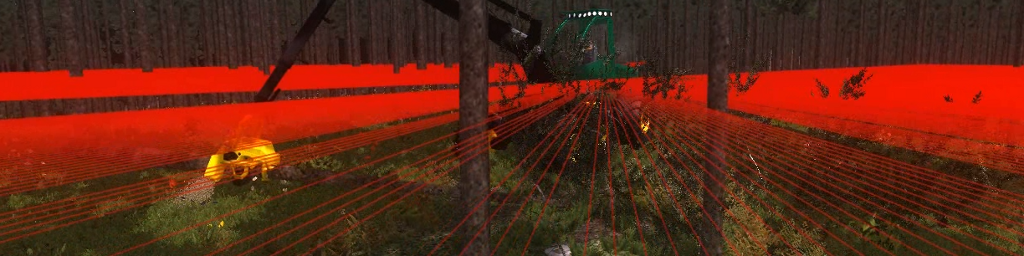
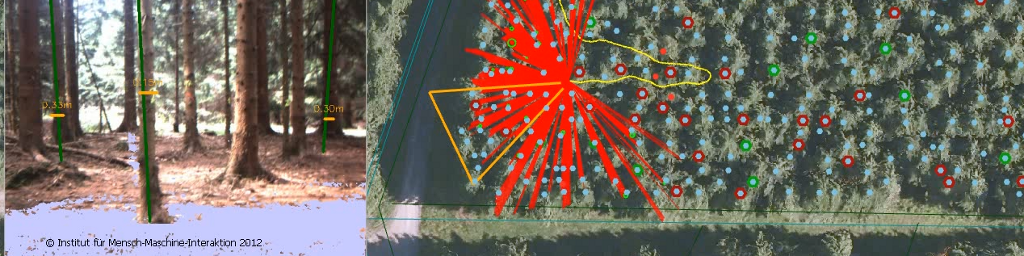
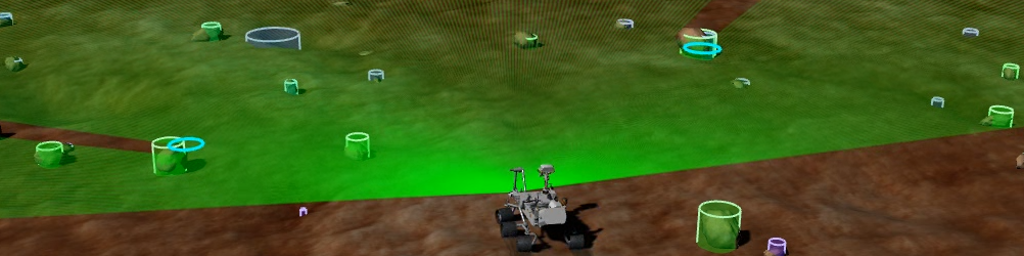
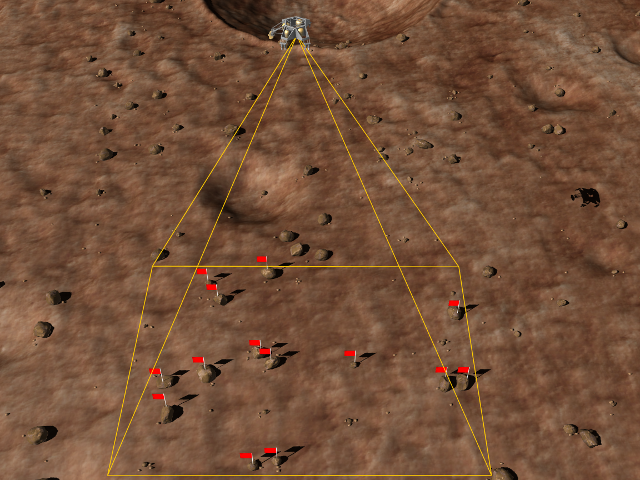
Eine wichtige Fragestellung bei der Exploration fremder Planeten durch in großen Teilen autonom agierende mobile Roboter ist die Bestimmung der absoluten Position dieser Systeme auf dem Planeten. Kann diese Frage auf der Erde in den meisten Fällen durch den Einsatz von GPS-Empfängern gelöst werden, müssen für die Planetenexploration völlig neue Lösungsansätze erarbeitet werden. Die Projektpartner der Projekte SELOK und FastMap haben hierfür das neue „VisualGPS“-Verfahren entwickelt. Hier erfasst der mobile Roboter mit eigener Sensorik wie etwa Laserscannern oder (Stereo-) Kameras seine Umgebung vom Boden aus, bestimmt aus diesen Sensordaten eine lokale Umgebungskarte, vergleicht seine Beobachtungen mit einer globalen Navigationskarte und schätzt hieraus seine aktuelle Position. Hauptbestandteil sowohl der lokalen Umgebungs- als auch der globalen Navigationskarte sind sowohl im Landeanflug als auch vom Boden aus in den Sensordaten eindeutig identifizierbare Umgebungsmerkmale, welche neben ihrer Position durch charakteristische Eigenschaften beschrieben werden und in verschiedene Klassen „semantischer Landmarken“ eingeordnet werden. Beispiele hierfür sind Krater, Gesteinsbrocken oder auch Bergkuppen. Die automatische Erstellung der Navigationskarte, welche korrekte und präzise Informationen über das Landegebiet liefert, ist Aufgabe des Projekts FastMap (Schnelle 3-D Kartengenerierung für planetare Lande- und Explorationsoperationen). Hierzu wird zunächst aus der Bildfolge, welche eine Kamera während des Landeanflugs erfasst, mit Hilfe effizienter Algorithmen (z. B. „Structure from Motion“) ein digitales Elevationsmodell (DEM) erstellt. Anschließend werden sowohl das Höhenmodell als auch die während des Abstiegs erfassten Bilddaten mit neu entwickelten Algorithmen zur „Semantischen Umweltmodellierung“ zu semantischen Landmarken fusioniert. Zusammen mit dem DEM bilden diese die Navigationskarte, die Explorationsrobotern dann zur Selbstlokalisation zur Verfügung steht. Hierzu werden sämtliche Elemente der Navigationskarte in einer Datenbank gespeichert, die als aktiver Kommunikationsknoten auch die Schnittstelle zwischen den einzelnen Modules des Prozesses der Kartenerzeugung bildet. Diese Navigationskarte ist dann Grundlage für die Arbeiten im Projekt SELOK. Hier wird untersucht, wie die Landmarken von einem mobilen Roboter abhängig von der Roboterposition u. a. mit neu entwickelten Laserscannern aus verschiedenen Perspektiven erfasst werden und zu einer lokalen Umgebungskarte zusammengefasst werden können. Die Selbstlokalisation durch Vergleich dieser „lokalen“ Landmarken mit der „globalen“ Navigationskarte erfolgt dann sowohl über das Anordnungsmuster der erfassten Landmarken als auch über ihre identifizierbaren Merkmale und semantischen Eigenschaften. Alle Daten und Algorithmen werden im Virtual Space Robotics Testbed, dem zentralen Kristallisationspunkt für die Entwicklungen zur Planetenexploration, zusammengeführt, um durch eine virtuelle Erprobung aller zur Erstellung und Nutzung der Navigationskarten notwendigen Schritte und Verfahren in realistischen Anwendungsszenarien sowohl die Entwicklungsgeschwindigkeit als auch die Robustheit der Implementierungen zu steigern. Im praktischen Betrieb soll das Virtuelle Testbed physikalische Mockups nicht nur weitgehend ersetzen, sondern auch die „Extrapolation“ auf Missionsvorhaben erlauben, für die ein physikalisches Mockup nur schwer oder unter hohen Kosten realisierbar ist.
Weitere Projekte

Living Lab für Präzision und Robotisierung im Obstbau Obstbauern in der Maas-Rhein-Region sehen sich zunehmendem...

Sicheres KI-Framework für verbesserte Wassereffizienz und Widerstandsfähigkeit

Die von NASA und ESA geplante Mission „Mars Sample Return (MSR)“ ist wohl eine der...
Der Waldboden ist einer der wichtigsten Produktionsfaktoren für die Forstwirtschaft. Er bildet den Lebensraum für...
Ziel des Vorhabens SmaSiKaFE („Smarte und sichere Kalamitätsflächenernte“) ist es, die Ernte von Kalamitätsholz aus...
Die Holzernte als Teil der multifunktionalen Waldwirtschaft bewegt sich immer mehr im Spannungsfeld zwischen ökonomischen,...
Das Projekt S3I-X zielt darauf ab, zwei entgegengesetzte Anforderungen zu vereinen. Auf der einen Seite...
Ziel des Projekts DigiKomForst ist die Erstellung eines prototypischen Systems zum einfachen und sicheren Datenaustausch...
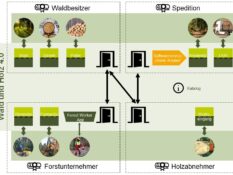
Ziel des Forschungsvorhabens CO2For-IT ist die Entwicklung, prototypische Umsetzung und praktische Erprobung des „Forest Data...
Weiterentwicklung und Adaption des BaSys-4-Systems zur Anwendung in der Forstwirtschaft Unternehmensübergreifende Verknüpfung von Wertschöpfungsketten in...
In AsTeDiF wird ein Assistenzsystem zur Unterstützung des Maschinenbedieners in betrieblichen Trainings- und Anlernprozessen an...
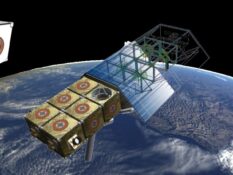
Das Twins4Space-Projekt entwickelt eine dezentrale Softwareplattform zur Orchestrierung von Digitalen Zwillingen und Diensten, die hochgradig...
Ein Datentreuhandmodell für die Forstwirtschaft mit dem Ziel, vertrauensvolles, transparentes und sicheres Datenteilen einfach und...
Das Projekt „Climate Community for Wind“ (CC4Wind) untersucht die Akzeptanz von Windkraft. Hierfür wird eine...
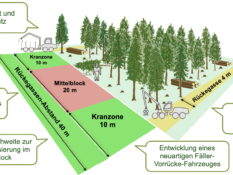
Verbundvorhaben zur Entwicklung, prototypischen Umsetzung und Bewertung eines neuen Maschinenkonzepts zur Mechanisierung des Fällens und...

Fusion von Maschinen- und Geodaten in Digitalen Zwillingen von Infrastrukturobjekten und deren Umgebung für die...
Entwicklung einer neuartigen, digitalisierten Fertigungsstrategie für die automatisierte Produktion individualisierter FVK-Bauteile (IFVK) In dem Projekt...
Eine Tuftingmaschine bestickt ein Trägermaterial durch das Zusammenspiel von Nadel, Greifer und Phase. Das Einstellen...
Ein Bild sagt mehr als 1000 Worte, ein Video mehr als 1000 Bilder – und...

Training und Validierung von KI-Algorithmen mittels massiv-paralleler Ausführung Digitaler Zwillinge
Entwicklung eines innovativen Waldentwicklungs- und Dienstleistungskonzepts zur Optimierung ...
Charakteristisch für den Branchencluster Wald und Holz ist die Vielschichtigkeit und Heterogenität seiner Struktur, die...
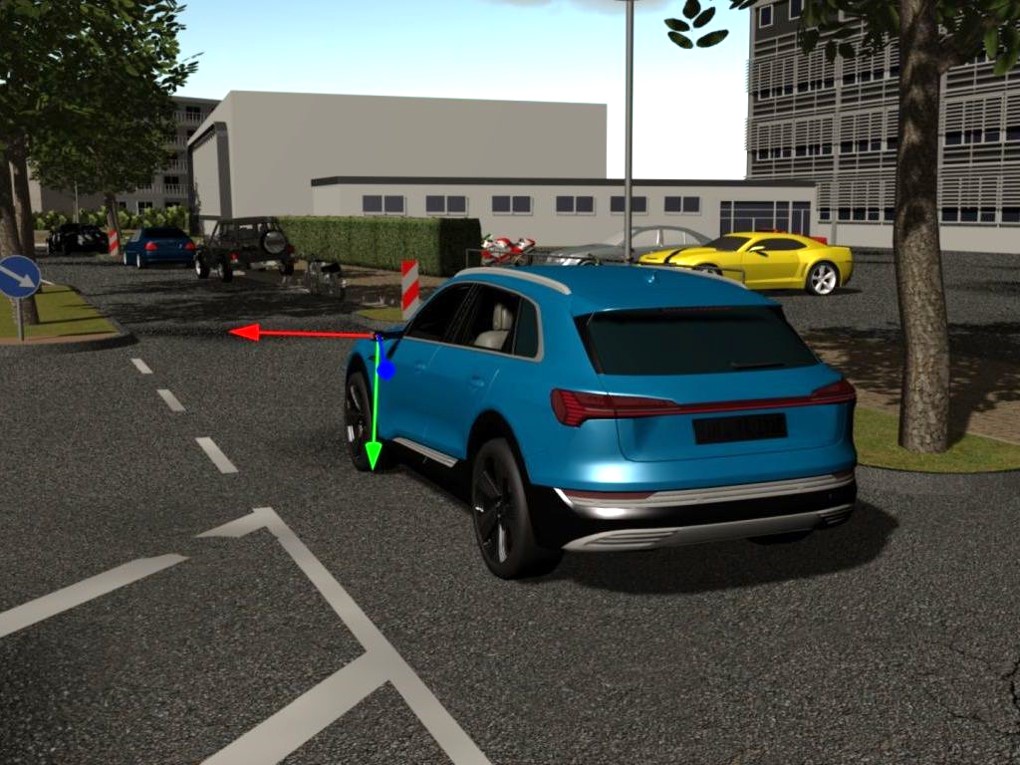
Die Entwicklung neuer Sensorhard- und -software im ViTOS-Testbed ist der erste Schritt im Lebenszyklus optischer...
Basierend auf dem didaktischen FeDiNAR-Konzept werden mittels Digitaler Zwillinge der Lernenden und des realen Systems...
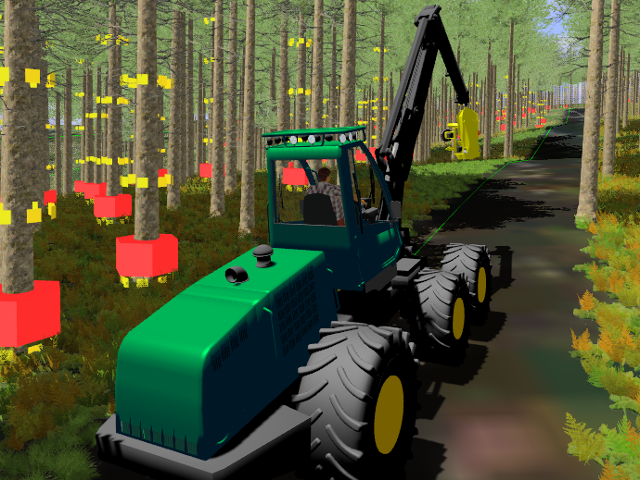
Ziel von ClusterWIS ist die Etablierung eines nachhaltigen Rohstoffmanagements und einer effizienten Holz- und Biomassemobilisierung...
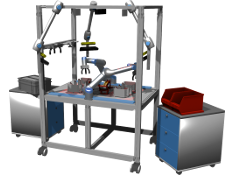
Im Projekt "ReconCell" wird eine neuartige Roboterzelle zur automatisierten Montage entwickelt, die mit zugehörigen Tools...
Heutige Satelliten sind meist monolithische Systeme ohne die Möglichkeit zur Wartung, Instandhaltung oder Rekonfiguration.
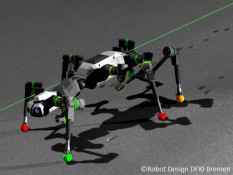
Im Rahmen des Projekts Virtual Crater wurde eine virtuellen Testumgebung entwickelt, die es ermöglicht, Robotersysteme...
Das Projekt SCALAB (Scalable Automation for Emerging Lab Production) hat zum Ziel, die Automatisierung des...
Die Projektserie „ProPemo“ beschäftigt sich mit der Roboterprogrammierung „by Demonstration“, bzw. der 3D-Modellerstellung „by Demonstration“,...
Grundlage für die im Rahmen von INVIRTES (Integrierte Entwicklung komplexer Systeme mit Virtuellen Testbeds auf...

Optische Sensoren sind unverzichtbar in nahezu allen Raumfahrtanwendungen. Im Rahmen robotischer...
Im Projekt SELOK wurde untersucht, wie die Landmarken von einem mobilen Roboter abhängig von der...
Eine wichtige Fragestellung bei der Exploration fremder Planeten durch in großen Teilen autonom agierende mobile...
Ziel des DeLas-Projekts ist die deutliche Reduktion der Entwicklungszeit für die automatisierte Montage von Lasersystemen.
Katastrophen wie das Reaktorunglück von Fukushima zeigen deutlich, dass die Fähigkeiten aktueller Robotersysteme zur Katastrophenbewältigung...
Mit dem Virtuellen Wald gehen in Nordrhein-Westfalen die sprichwörtlichen Zeiten, in denen man den Wald...
Das Projekt "IntellAct" addressiert das Problem, Objektmanipulationen auf der Signal- und der Symbolebene zu beschreiben...